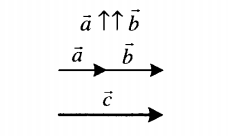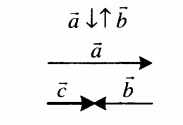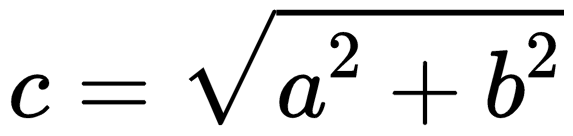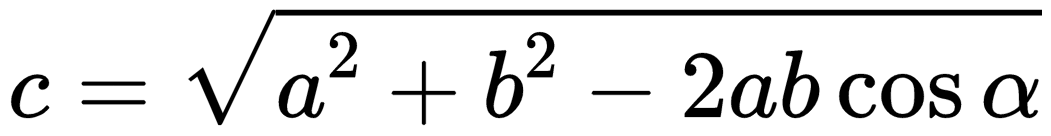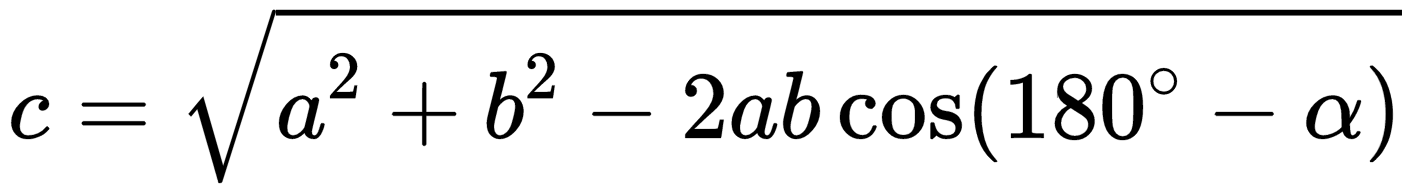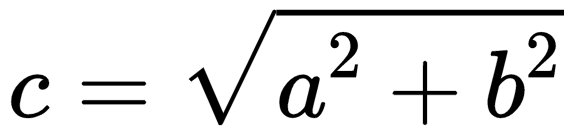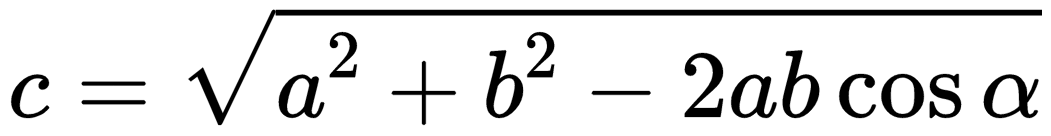Относительность механического движения | теория по физике 🧲 кинематика

Под относительностью понимают зависимость чего-либо от выбора системы отсчета. Так, покой и движение тела, его положение в пространстве всегда относительны. Человек, сидящий внутри движущегося автомобиля, покоится относительно этого автомобиля. Но относительно предметов снаружи он движется с некоторой скоростью.

Относительность перемещения

Пусть движение материальной точки (МТ) описывается относительно двух систем отсчета: подвижной (ПСО) и неподвижной (НСО). Зная, как эта точка движется относительно ПСО, и, как ПСО движется относительно НСО, можно вычислить перемещение точки относительно НСО. В этом заключается правило сложения перемещений:

s′ = s1 + s2

s′ — перемещение МТ относительно НСО, s1— перемещение МТ относительно ПСО, s2 — перемещение ПСО относительно НСО.

Чтобы применять правило сложения перемещений, нужно уметь складывать вектора.

Полезные факты
  • Если тело движется в направлении движения ПСО, то модуль его перемещения относительно НСО равен сумме модулей перемещения этого тела относительно ПСО и перемещения ПСО относительно НСО:

s′ = s1 + s2

  • Если тело движется противоположно движению ПСО, то модуль его перемещения относительно НСО равен разности модулей перемещения этого тела относительно ПСО и перемещения ПСО относительно НСО:

s′ = s1 — s2

  • Если тело движется под прямым углом по отношению к направлению движения ПСО, то модуль его перемещения относительно НСО равен корню из суммы квадратов перемещений этого тела относительно ПСО и перемещения ПСО относительно НСО:

s′ = √(s12 + s22)

  • Если относительно ПСО тело покоится, то его перемещение относительно НСО равно перемещению ПСО относительно НСО: при s1=0, перемещение s′ = s2
  • Если тело движется относительно двух НСО, то его перемещение относительно НСО1 равно перемещению движения относительно НСО2. В этом случае одну из систем можно принять за ПСО с нулевой скоростью. Тогда ее перемещение относительно НСО будет равно 0. При s2=0, перемещение s′ = s1

Пример №1. Человек прошел в автобусе 2 метра в направлении заднего выхода. За это же время автобус успел переместиться относительно остановки на 10 м. Найти перемещение человека относительно автобусной остановки.

Так как человек двигался в сторону конца автобуса, он двигался противоположно его движению. В этом случае его перемещение будет равно модулю разности перемещений, совершенных человеком относительно автобуса и автобусом относительно остановки:

s′=|s1 – s2|=|10 – 2|=8 (м).

Относительность скорости в ПСО и НСО

Тела и системы отсчета могут двигаться с различной скоростью. Но, зная скорость движения МТ относительно ПСО и скорость движения ПСО относительно НСО, можно вычислить скорость движения МТ относительно НСО. В этом заключается правило сложения скоростей:

v′ = v + u

v′ — скорость МТ относительно НСО, v — скорость МТ относительно ПСО, u — скорость движения ПСО относительно НСО.

Складывая векторы скоростей, нужно пользоваться правилами сложения векторов.

Полезные факты
  • Если тело движется в направлении движения ПСО, то модуль его скорости относительно НСО равен сумме модулей скорости этого тела относительно ПСО и скорости ПСО относительно НСО:

v′ = v + u

  • Если тело движется противоположно движению ПСО, то модуль его скорости относительно НСО равен разности модуля скорости этого тела относительно ПСО и скорости ПСО относительно НСО:

v′ = v — u

  • Если тело движется под прямым углом по отношению к направлению движения ПСО, то модуль его скорости относительно НСО равен корню из суммы квадратов скорости этого тела относительно ПСО и скорости ПСО относительно НСО:

v′ = √(v2 + u2)

  • Если относительно ПСО тело покоится, то его скорость относительно НСО равна скорости ПСО относительно НСО: при v=0, скорость v′ = u
  • Если тело движется относительно двух НСО, то его скорость относительно НСО1 равна скорости движения относительно НСО2. В этом случае одну из неподвижных систем можно принять за ПСО с нулевой скоростью. При u=0, скорость v′ = u

Пример №2. Моторная лодка должна пересечь реку, скорость течения которой равна 5 км/ч, по кратчайшему пути. Собственная скорость лодки равна 10 км/ч. Определить, под каким углом к берегу должна быть направлена лодка, чтобы она не отклонялась от кратчайшего пути.

Кратчайшим путем между двумя параллельными линиями является отрезок, заключенный между этими линиями при условии, что он лежит на прямой, пересекающей эти линии под прямым углом. На рисунке этот путь отметим отрезком АВ.
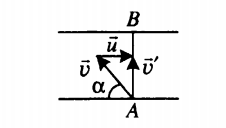
Лодка движется прямолинейно. Поэтому направление ее скорости относительно берега совпадает с направлением перемещения:
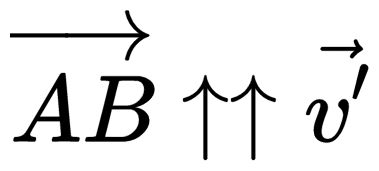
Векторы скоростей образуют прямоугольный треугольник, и собственная скорость лодки направлена к берегу под некоторым углом α. Косинус этого угла равен отношению прилегающего катета (скорости лодки относительно реки) к гипотенузе (скорости течения реки):
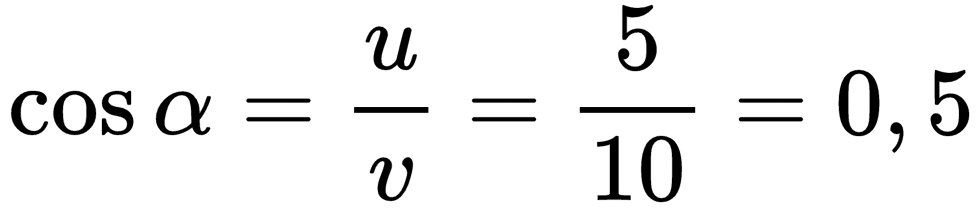
Косинусу 0,5 соответствует угол, равный 60 градусам.

Относительная скорость двух тел

Понятие относительной скорости вводится, когда рассматривается движение двух тел относительно друг друга внутри одной и той же системы отсчета (СО). Примером служат два движущихся автомобиля, в то время как их движение рассматривается относительно неподвижного объекта.

Относительная скорость равна векторной разности скоростей первого и второго тела относительно СО:

vотн = v1— v2

vотн — относительная скорость, или скорость первого тела относительно второго, v1 и v2 — скорость первого и второго тела относительно СО.

Варианты обозначения относительной скорости и их проекций:

  • v12 — скорость первого тела относительно второго. Ее проекция равна:

v12x = v1x — v2x

  • v21 — скорость второго тела относительно первого. Ее проекция равна v21x = v2x — v1x

Для вычисления относительной скорости движения тела важно уметь применять правила вычитания векторов.

Полезные факты
  • Если тела движутся в одном направлении, то относительная скорость равна модулю разности скоростей первого и второго тела:

vотн = |v1 — v2|

  • Если тела движутся в противоположных направлениях, то относительная скорость равна сумме скоростей первого и второго тела:

vотн = |v1 + v2|

  • Если тела движутся взаимно перпендикулярно, то относительная скорость равна корню из суммы квадратов скоростей первого и второго тела:

vотн = √(v12 + v22)

Пример №3. Два автомобиля движутся противоположно друг другу. Скорость первого автомобиля относительно дороги равна 100 км/ч. Скорость второго автомобиля относительно первого равна 180 км/ч. Найти модуль скорости второго автомобиля относительно дороги.

Так как автомобили движутся в противоположном направлении, относительная скорость равна сумме скоростей первого и второго автомобиля. Поэтому скорость второго равна разности относительной скорости и скорости движения второго тела, которым в данном случае является первый автомобиль:
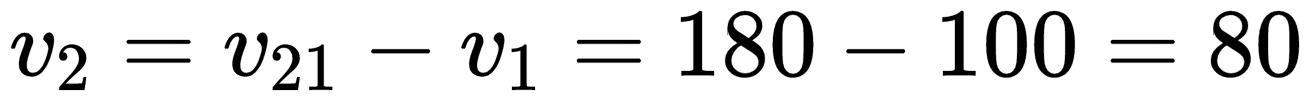
Скорость второго автомобиля относительно дороги равна 80 км/час.

Правила сложения векторов

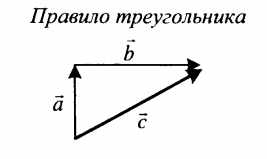
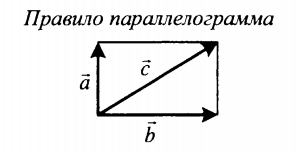
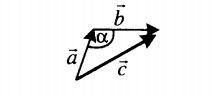
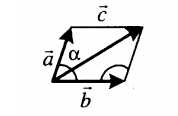
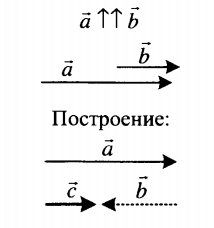
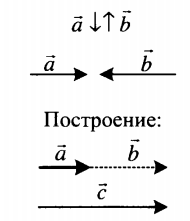
Эта таблица иллюстрирует правила сложения векторов на примере векторов a и b. Результатом их сложения является вектор c .

Сложение двух сонаправленных векторов
Суммой двух сонаправленных векторов является вектор, направленный в ту же сторону.

Его длина равна сумме длин слагаемых векторов: c = a + b.

Сложение двух противоположно направленных векторов
Суммой двух противоположно направленных векторов является вектор, направленный в сторону большего по модулю вектора. Его длина равна модулю разности длин слагаемых векторов: c = |a – b|.
Сложение двух векторов, расположенных друг к другу под углом
Суммой двух векторов, расположенных друг к другу под углом является вектор, направление которого определяется графически методом треугольника или параллелограмма. Его длина зависит от величины угла, под которым расположены два слагаемых векторов.
Если слагаемые векторы перпендикулярны, для вычисления длины вектора их суммы используется теорема Пифагора:

.

Если слагаемые векторы расположены под тупым углом α, для вычисления длины вектора их суммы используется теорема косинусов:

.

Если слагаемые векторы расположены под острым углом α, для вычисления длины вектора их суммы используется теорема косинусов:

.

Правила вычитания векторов

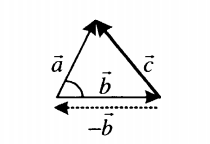
Эта таблица иллюстрирует правила вычитания векторов на примере векторов Результатом их вычитания является вектор .
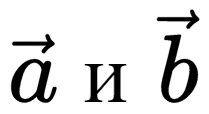
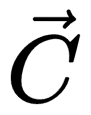
Вычитание двух сонаправленных векторов
Разностью двух сонаправленных векторов является вектор, направленный в сторону большего по модулю вектора.

Его длина равна модулю разности длин вычитаемых векторов: c = |a – b|.

Вычитание двух противоположно направленных векторов
Разность двух противоположно направленных векторов есть вектор, направленный в сторону уменьшаемого вектора. Его длина равна сумме длин вычитаемых векторов: c = a + b.
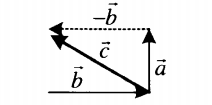
Вычитание двух векторов, расположенных друг к другу под углом
Разностью двух векторов, расположенных друг к другу под углом является вектор, являющийся обратным вектору, образующемуся при сложении этих векторов. Его направление определяется графически. Его длина зависит от величины угла, под которым расположены два слагаемых векторов.
Если вычитаемые векторы перпендикулярны, для вычисления длины вектора их разности используется теорема Пифагора:

.

Если вычитаемые векторы расположены под углом α, для вычисления длины вектора их разности используется теорема косинусов:

.

Текст: Алиса Никитина, 11.7k 👀

Задание EF17727

Два автомобиля движутся по прямому шоссе, первый — со скоростью v, второй — со скоростью –4v. Найти скорость второго автомобиля относительно первого.


Алгоритм решения

  1. Записать данные в определенной системе отсчета.
  2. Изобразить графическую модель ситуации задачи.
  3. Записать классический закон сложения скоростей в векторном виде.
  4. Записать классический закон сложения скоростей в векторном виде применительно к условиям задачи.
  5. Найти искомую величину.

Решение

Записываем данные относительно Земли:

  • Скорость первого автомобиля относительно оси ОХ: v1 = v.
  • Скорость второго автомобиля относительно оси ОХ: v2 = –4v.

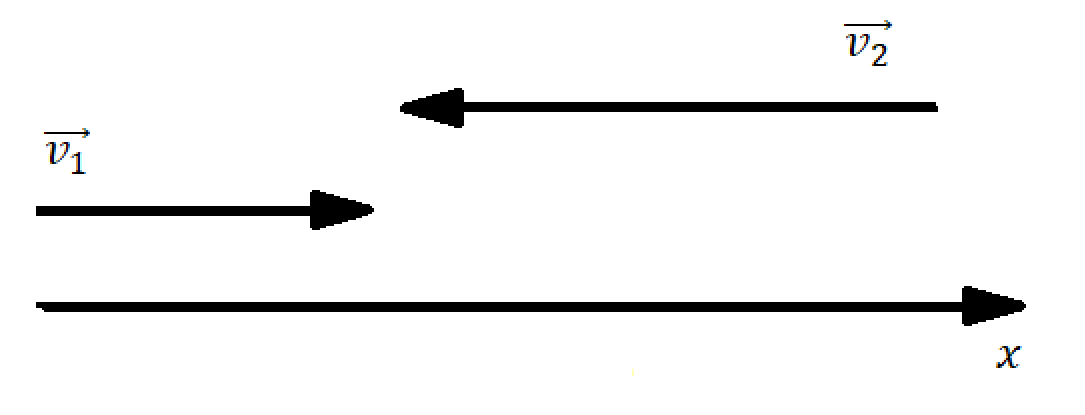
Изображаем графическую модель ситуации. Так как у второго автомобиля перед вектором скорости стоит знак «–», первый и второй автомобили движутся во взаимно противоположных направлениях.

Записываем закон сложения скоростей в векторном виде:

v′ = v + u

v′ — скорость второго автомобиля относительно оси ОХ (v2), v — скорость второго автомобиля относительно системы отсчета, связанной с первым автомобилем, u — скорость движения первого автомобиля относительно оси ОХ (v1).

Закон сложения скоростей в векторном виде применительно к условиям задачи будет выглядеть так:

v2 = v + v1

Отсюда:

v = v2 — v1 = –4v – v = –5v

Ответ: -5v

pазбирался: Алиса Никитина | обсудить разбор

Задание EF17518

Два автомобиля движутся в одном направлении. Относительно Земли скорость первого автомобиля 110 км/ч, второго 60 км/ч. Чему равен модуль скорости первого автомобиля в системе отсчёта, связанной со вторым автомобилем?

Алгоритм решения

  1. Записать данные в определенной системе отсчета.
  2. Изобразить графическую модель ситуации задачи.
  3. Записать классический закон сложения скоростей в векторном виде.
  4. Выбрать систему отсчета.
  5. Записать классический закон сложения скоростей в скалярном виде.
  6. Найти искомую величину.

Решение

Записываем данные относительно Земли:

  • Скорость первого автомобиля относительно неподвижной системы отсчета: v1 = 110 км/ч;
  • Скорость второго автомобиля относительно Земли: v2 = 60 км/ч.

Изображаем графическую модель ситуации:

Записываем закон сложения скоростей в векторном виде:

v′ = v + u

v′ — скорость автомобиля относительно земли (v1), v — скорость второго автомобиля относительно системы отсчета, связанной со вторым автомобилем, u — скорость движения второго автомобиля относительно земли (v2).

По условию задачи в качестве системы отсчета нужно выбрать второй автомобиль. Так как система отсчета, связанная со вторым автомобилем, и первый автомобиль движутся в одном направлении, классический закон сложения скоростей в скалярном виде будет выглядеть так:

v’ = v + u

Отсюда скорость первого автомобиля в системе отсчёта, связанной со вторым автомобилем:

v = v’ — u = v1 — v2 = 110 – 60 = 50 (км/ч).

По условию задачи ответом должен быть модуль этой скорости. Модуль числа 50 есть 50.

Ответ: 50

pазбирался: Алиса Никитина | обсудить разбор

ЕГЭ по физике

Вся теория

Механическое движение и его характеристики • Равномерное прямолинейное движение • Неравномерное движение и средняя скорость • Ускорение при равноускоренном прямолинейном движении • Скорость при равноускоренном прямолинейном движении • Перемещение и путь при равноускоренном прямолинейном движении • Уравнение координаты при равноускоренном прямолинейном движении • Движение тела с ускорением свободного падения • Движение тела, брошенного горизонтально • Движение тела, брошенного под углом к горизонту • Движение по окружности с постоянной по модулю скоростью • Законы Ньютона. Динамика. • Гравитационные силы. Закон всемирного тяготения. • Сила упругости и закон Гука • Сила трения • Вес тела • Применение законов Ньютона • Движение связанных тел • Динамика движения по окружности с постоянной по модулю скоростью • Импульс тела, закон сохранения импульса • Механическая работа и мощность • Механическая энергия и ее виды • Закон сохранения механической энергии • Применение закона сохранения энергии • Момент силы и правило моментов • Правило моментов при решении задач • Давление твердого тела • Давление в жидкостях и газах. Закон Паскаля. • Сообщающиеся сосуды • Архимедова сила • Основные положения МКТ и агрегатные состояния вещества • Основное уравнение МКТ идеального газа • Уравнение состояния идеального газа • Объединенный газовый закон и изопроцессы • Закон Дальтона • Испарение и конденсация, влажность воздуха • Внутренняя энергия вещества и способы ее изменения • Фазовые переходы и уравнение теплового баланса • Внутренняя энергия и работа идеального газа • Первое начало термодинамики • Тепловые машины и второе начало термодинамики • Электрический заряд. Закон Кулона • Электрическое поле и его характеристики • Электростатическое поле точечного заряда и заряженной сферы • Принцип суперпозиции сил и полей • Однородное электростатическое поле и его работа • Конденсаторы • Электрический ток и закон Ома • Амперметр и вольтметр. Правила включения. • Последовательное и параллельное соединение • Полная цепь • Работа и мощность электрического тока • Электрический ток в жидкостях, в полупроводниках, в вакууме, в газах • Магнитное поле и его характеристики • Принцип суперпозиции магнитных полей • Сила Ампера • Сила Лоренца • Электромагнитная индукция и магнитный поток • Правило Ленца • Закон электромагнитной индукции • Самоиндукция • Энергия магнитного поля тока • Механические колебания • Гармонические колебания • Электромагнитные колебания • Переменный электрический ток • Конденсатор, катушка и резонанс в цепи переменного тока • Механические волны • Механические волны в сплошных средах. Звук. • Электромагнитные волны • Cвет. Скорость света. Элементы теории относительности. • Отражение и преломление света. Законы геометрической оптики. • Линза. Виды линз. Фокусное расстояние. • Построение изображения в линзе • Формула тонкой линзы • Дисперсия света • Интерференция света • Дифракция света • Линейчатые спектры • Фотоэффект • Фотоны • Планетарная модель атома • Постулаты Бора • Радиоактивность • Нуклонная модель атома • Ядерные реакции • Элементы астрофизики •